第 100 节 · SECTION 100
动态规划问题特性
在上一节中,我们学习了动态规划是如何通过子问题分解来求解原问题的。实际上,子问题分解是一种通用的算法思路,在分治、动态规划、回溯中的侧重点不同。
- 分治算法递归地将原问题划分为多个相互独立的子问题,直至最小子问题,并在回溯中合并子问题的解,最终得到原问题的解。
- 动态规划也对问题进行递归分解,但与分治算法的主要区别是,动态规划中的子问题是相互依赖的,在分解过程中会出现许多重叠子问题。
- 回溯算法在尝试和回退中穷举所有可能的解,并通过剪枝避免不必要的搜索分支。原问题的解由一系列决策步骤构成,我们可以将每个决策步骤之前的子序列看作一个子问题。
实际上,动态规划常用来求解最优化问题,它们不仅包含重叠子问题,还具有另外两大特性:最优子结构、无后效性。
最优子结构
我们对爬楼梯问题稍作改动,使之更加适合展示最优子结构概念。
爬楼梯最小代价
给定一个楼梯,你每步可以上 $1$ 阶或者 $2$ 阶,每一阶楼梯上都贴有一个非负整数,表示你在该台阶所需要付出的代价。给定一个非负整数数组 $cost$ ,其中 $cost[i]$ 表示在第 $i$ 个台阶需要付出的代价,$cost[0]$ 为地面(起始点)。请计算最少需要付出多少代价才能到达顶部?
如下图所示,若第 $1$、$2$、$3$ 阶的代价分别为 $1$、$10$、$1$ ,则从地面爬到第 $3$ 阶的最小代价为 $2$ 。
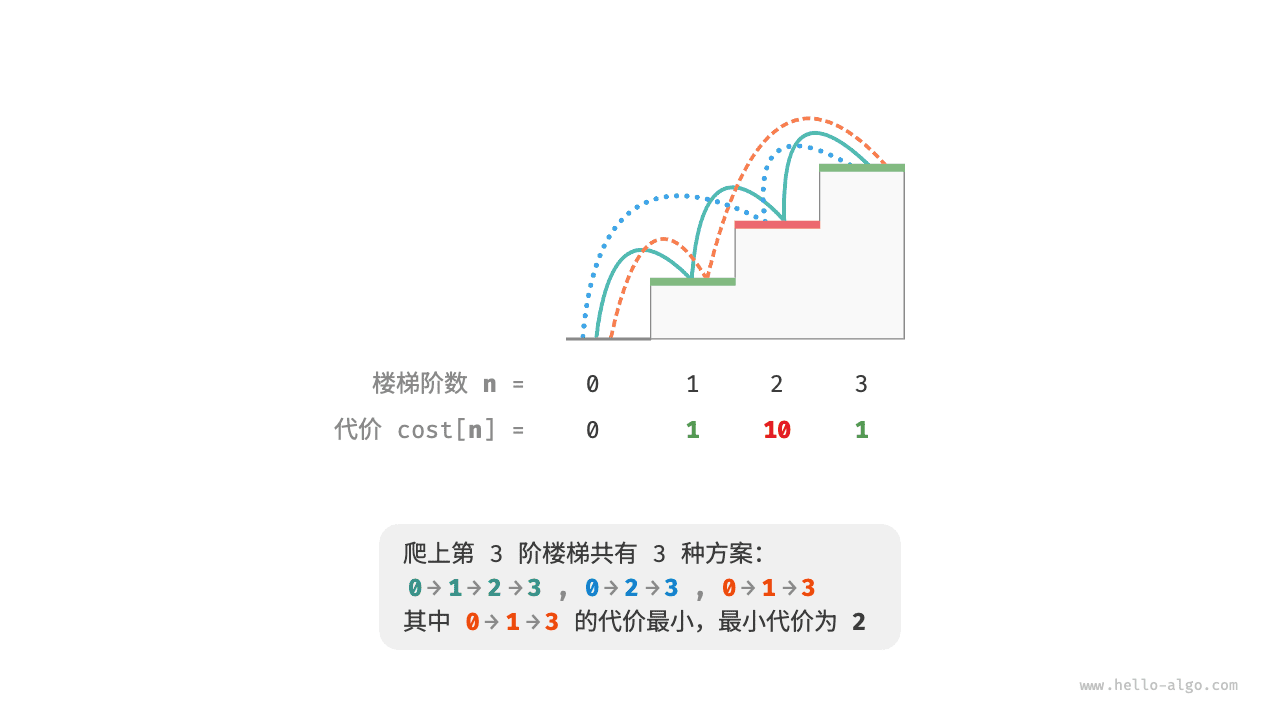
设 $dp[i]$ 为爬到第 $i$ 阶累计付出的代价,由于第 $i$ 阶只可能从 $i - 1$ 阶或 $i - 2$ 阶走来,因此 $dp[i]$ 只可能等于 $dp[i - 1] + cost[i]$ 或 $dp[i - 2] + cost[i]$ 。为了尽可能减少代价,我们应该选择两者中较小的那一个:
$$ dp[i] = \min(dp[i-1], dp[i-2]) + cost[i] $$
这便可以引出最优子结构的含义:原问题的最优解是从子问题的最优解构建得来的。
本题显然具有最优子结构:我们从两个子问题最优解 $dp[i-1]$ 和 $dp[i-2]$ 中挑选出较优的那一个,并用它构建出原问题 $dp[i]$ 的最优解。
那么,上一节的爬楼梯题目有没有最优子结构呢?它的目标是求解方案数量,看似是一个计数问题,但如果换一种问法:“求解最大方案数量”。我们意外地发现,虽然题目修改前后是等价的,但最优子结构浮现出来了:第 $n$ 阶最大方案数量等于第 $n-1$ 阶和第 $n-2$ 阶最大方案数量之和。所以说,最优子结构的解释方式比较灵活,在不同问题中会有不同的含义。
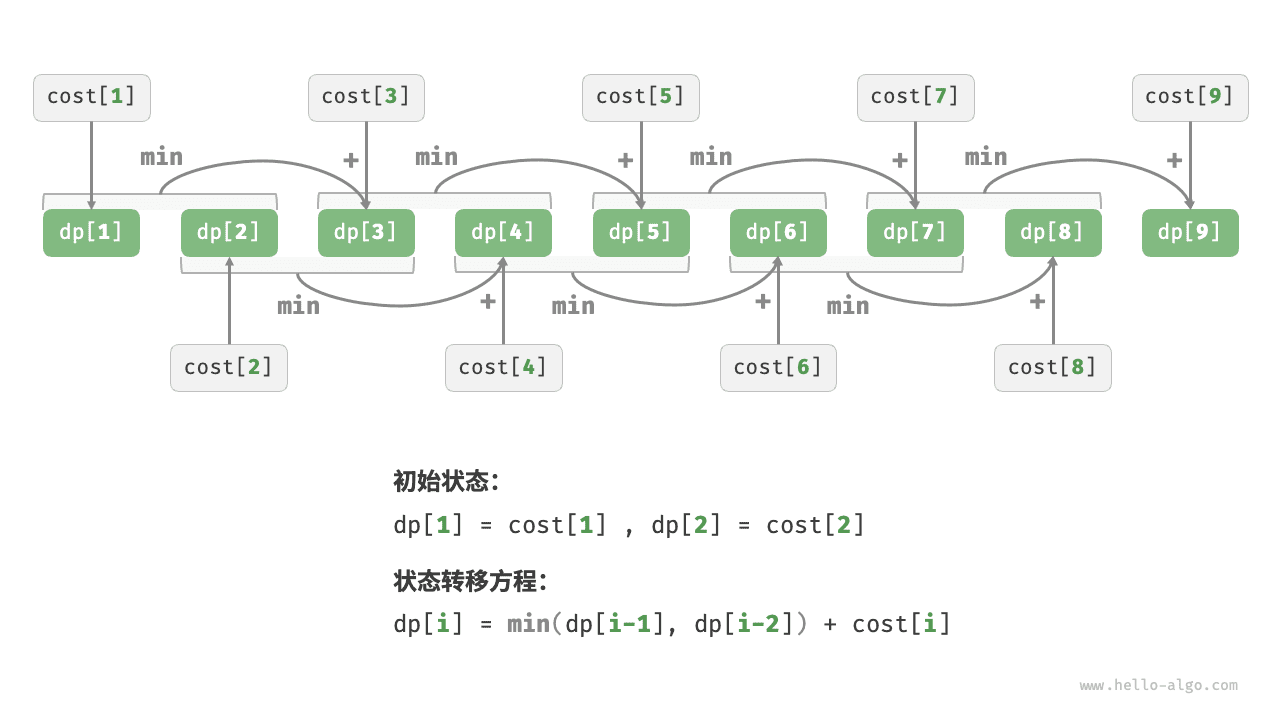
根据状态转移方程,以及初始状态 $dp[1] = cost[1]$ 和 $dp[2] = cost[2]$ ,我们就可以得到动态规划代码:
[file]{min_cost_climbing_stairs_dp}-[class]{}-[func]{min_cost_climbing_stairs_dp}
下图展示了以上代码的动态规划过程。
本题也可以进行空间优化,将一维压缩至零维,使得空间复杂度从 $O(n)$ 降至 $O(1)$ :
[file]{min_cost_climbing_stairs_dp}-[class]{}-[func]{min_cost_climbing_stairs_dp_comp}
无后效性
无后效性是动态规划能够有效解决问题的重要特性之一,其定义为:给定一个确定的状态,它的未来发展只与当前状态有关,而与过去经历的所有状态无关。
以爬楼梯问题为例,给定状态 $i$ ,它会发展出状态 $i+1$ 和状态 $i+2$ ,分别对应跳 $1$ 步和跳 $2$ 步。在做出这两种选择时,我们无须考虑状态 $i$ 之前的状态,它们对状态 $i$ 的未来没有影响。
然而,如果我们给爬楼梯问题添加一个约束,情况就不一样了。
!!! question "带约束爬楼梯"
给定一个共有 $n$ 阶的楼梯,你每步可以上 $1$ 阶或者 $2$ 阶,**但不能连续两轮跳 $1$ 阶**,请问有多少种方案可以爬到楼顶?
如下图所示,爬上第 $3$ 阶仅剩 $2$ 种可行方案,其中连续三次跳 $1$ 阶的方案不满足约束条件,因此被舍弃。
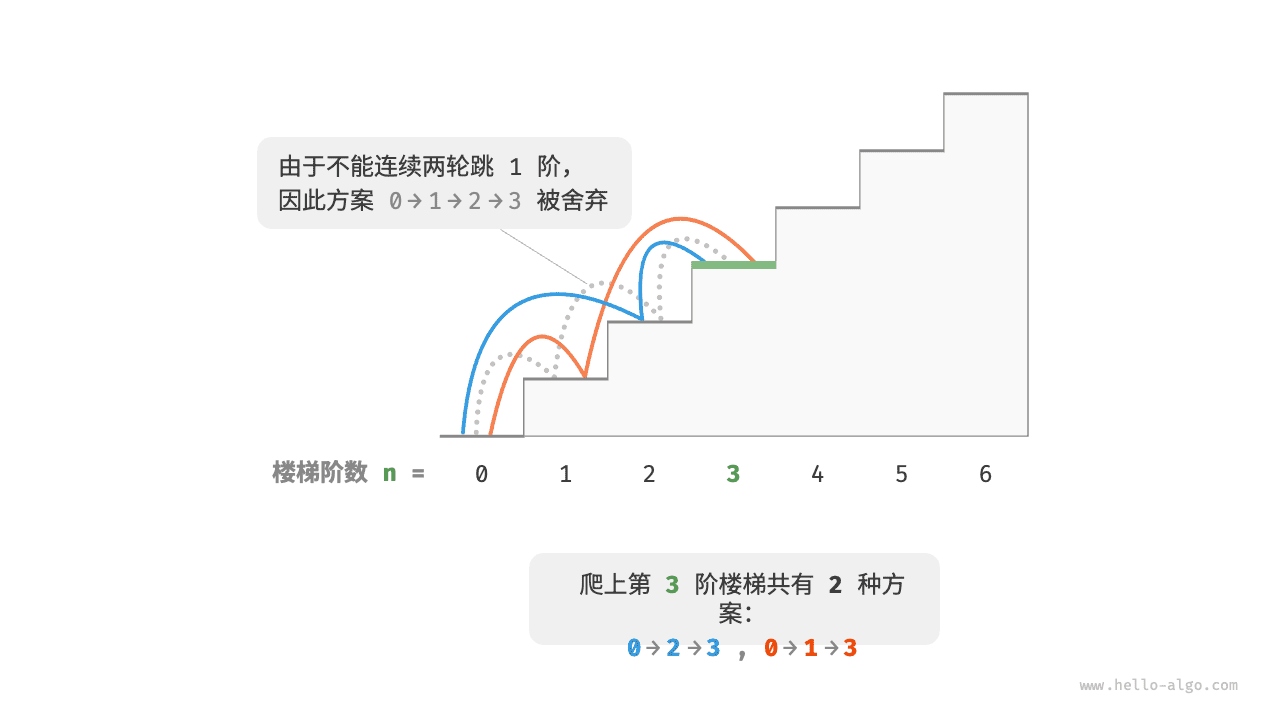
在该问题中,如果上一轮是跳 $1$ 阶上来的,那么下一轮就必须跳 $2$ 阶。这意味着,下一步选择不能由当前状态(当前所在楼梯阶数)独立决定,还和前一个状态(上一轮所在楼梯阶数)有关。
不难发现,此问题已不满足无后效性,状态转移方程 $dp[i] = dp[i-1] + dp[i-2]$ 也失效了,因为 $dp[i-1]$ 代表本轮跳 $1$ 阶,但其中包含了许多“上一轮是跳 $1$ 阶上来的”方案,而为了满足约束,我们就不能将 $dp[i-1]$ 直接计入 $dp[i]$ 中。
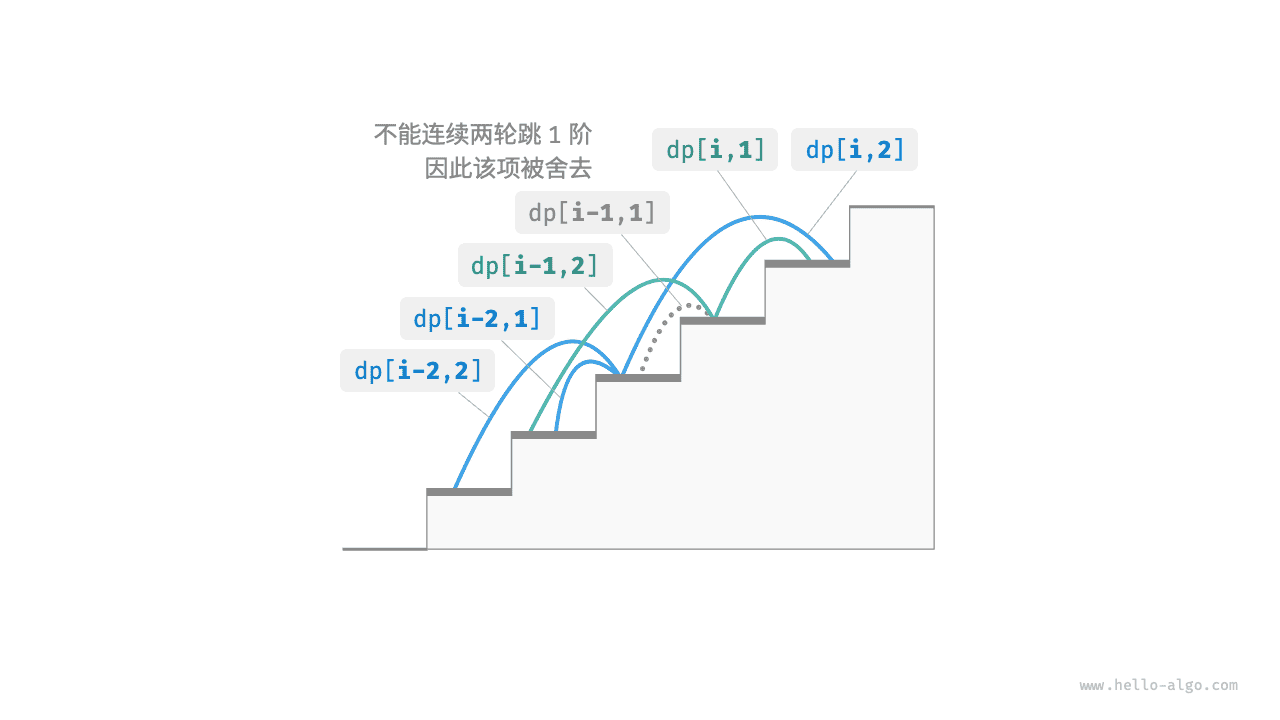
为此,我们需要扩展状态定义:状态 $[i, j]$ 表示处在第 $i$ 阶并且上一轮跳了 $j$ 阶,其中 $j \in {1, 2}$ 。此状态定义有效地区分了上一轮跳了 $1$ 阶还是 $2$ 阶,我们可以据此判断当前状态是从何而来的。
- 当上一轮跳了 $1$ 阶时,上上一轮只能选择跳 $2$ 阶,即 $dp[i, 1]$ 只能从 $dp[i-1, 2]$ 转移过来。
- 当上一轮跳了 $2$ 阶时,上上一轮可选择跳 $1$ 阶或跳 $2$ 阶,即 $dp[i, 2]$ 可以从 $dp[i-2, 1]$ 或 $dp[i-2, 2]$ 转移过来。
如下图所示,在该定义下,$dp[i, j]$ 表示状态 $[i, j]$ 对应的方案数。此时状态转移方程为:
$$ \begin{cases} dp[i, 1] = dp[i-1, 2] \ dp[i, 2] = dp[i-2, 1] + dp[i-2, 2] \end{cases} $$
最终,返回 $dp[n, 1] + dp[n, 2]$ 即可,两者之和代表爬到第 $n$ 阶的方案总数:
[file]{climbing_stairs_constraint_dp}-[class]{}-[func]{climbing_stairs_constraint_dp}
在上面的案例中,由于仅需多考虑前面一个状态,因此我们仍然可以通过扩展状态定义,使得问题重新满足无后效性。然而,某些问题具有非常严重的“有后效性”。
!!! question "爬楼梯与障碍生成"
给定一个共有 $n$ 阶的楼梯,你每步可以上 $1$ 阶或者 $2$ 阶。**规定当爬到第 $i$ 阶时,系统自动会在第 $2i$ 阶上放上障碍物,之后所有轮都不允许跳到第 $2i$ 阶上**。例如,前两轮分别跳到了第 $2$、$3$ 阶上,则之后就不能跳到第 $4$、$6$ 阶上。请问有多少种方案可以爬到楼顶?
在这个问题中,下次跳跃依赖过去所有的状态,因为每一次跳跃都会在更高的阶梯上设置障碍,并影响未来的跳跃。对于这类问题,动态规划往往难以解决。
实际上,许多复杂的组合优化问题(例如旅行商问题)不满足无后效性。对于这类问题,我们通常会选择使用其他方法,例如启发式搜索、遗传算法、强化学习等,从而在有限时间内得到可用的局部最优解。